

形态不是拍脑袋,是被功能与结构约束出的最优解。很多消费者在选购扫地机器人时会发现,市面上绝大多数机型都采用圆盘造型,第一眼看上去高度趋同。不少人会疑惑,设计师是否缺少创意,为什么不做更多新奇方正、异形外观?放在工业设计的视角来看,这种统一的形态选择,并不是审美趋同,而是在家庭复杂环境、内部元器件布局、运动逻辑、成本与可靠性多重条件约束下,逐步沉淀下来的合理方案。好看的外观需要服务于产品底层功能,脱离工程约束的造型创意,往往会带来使用上的各类问题。
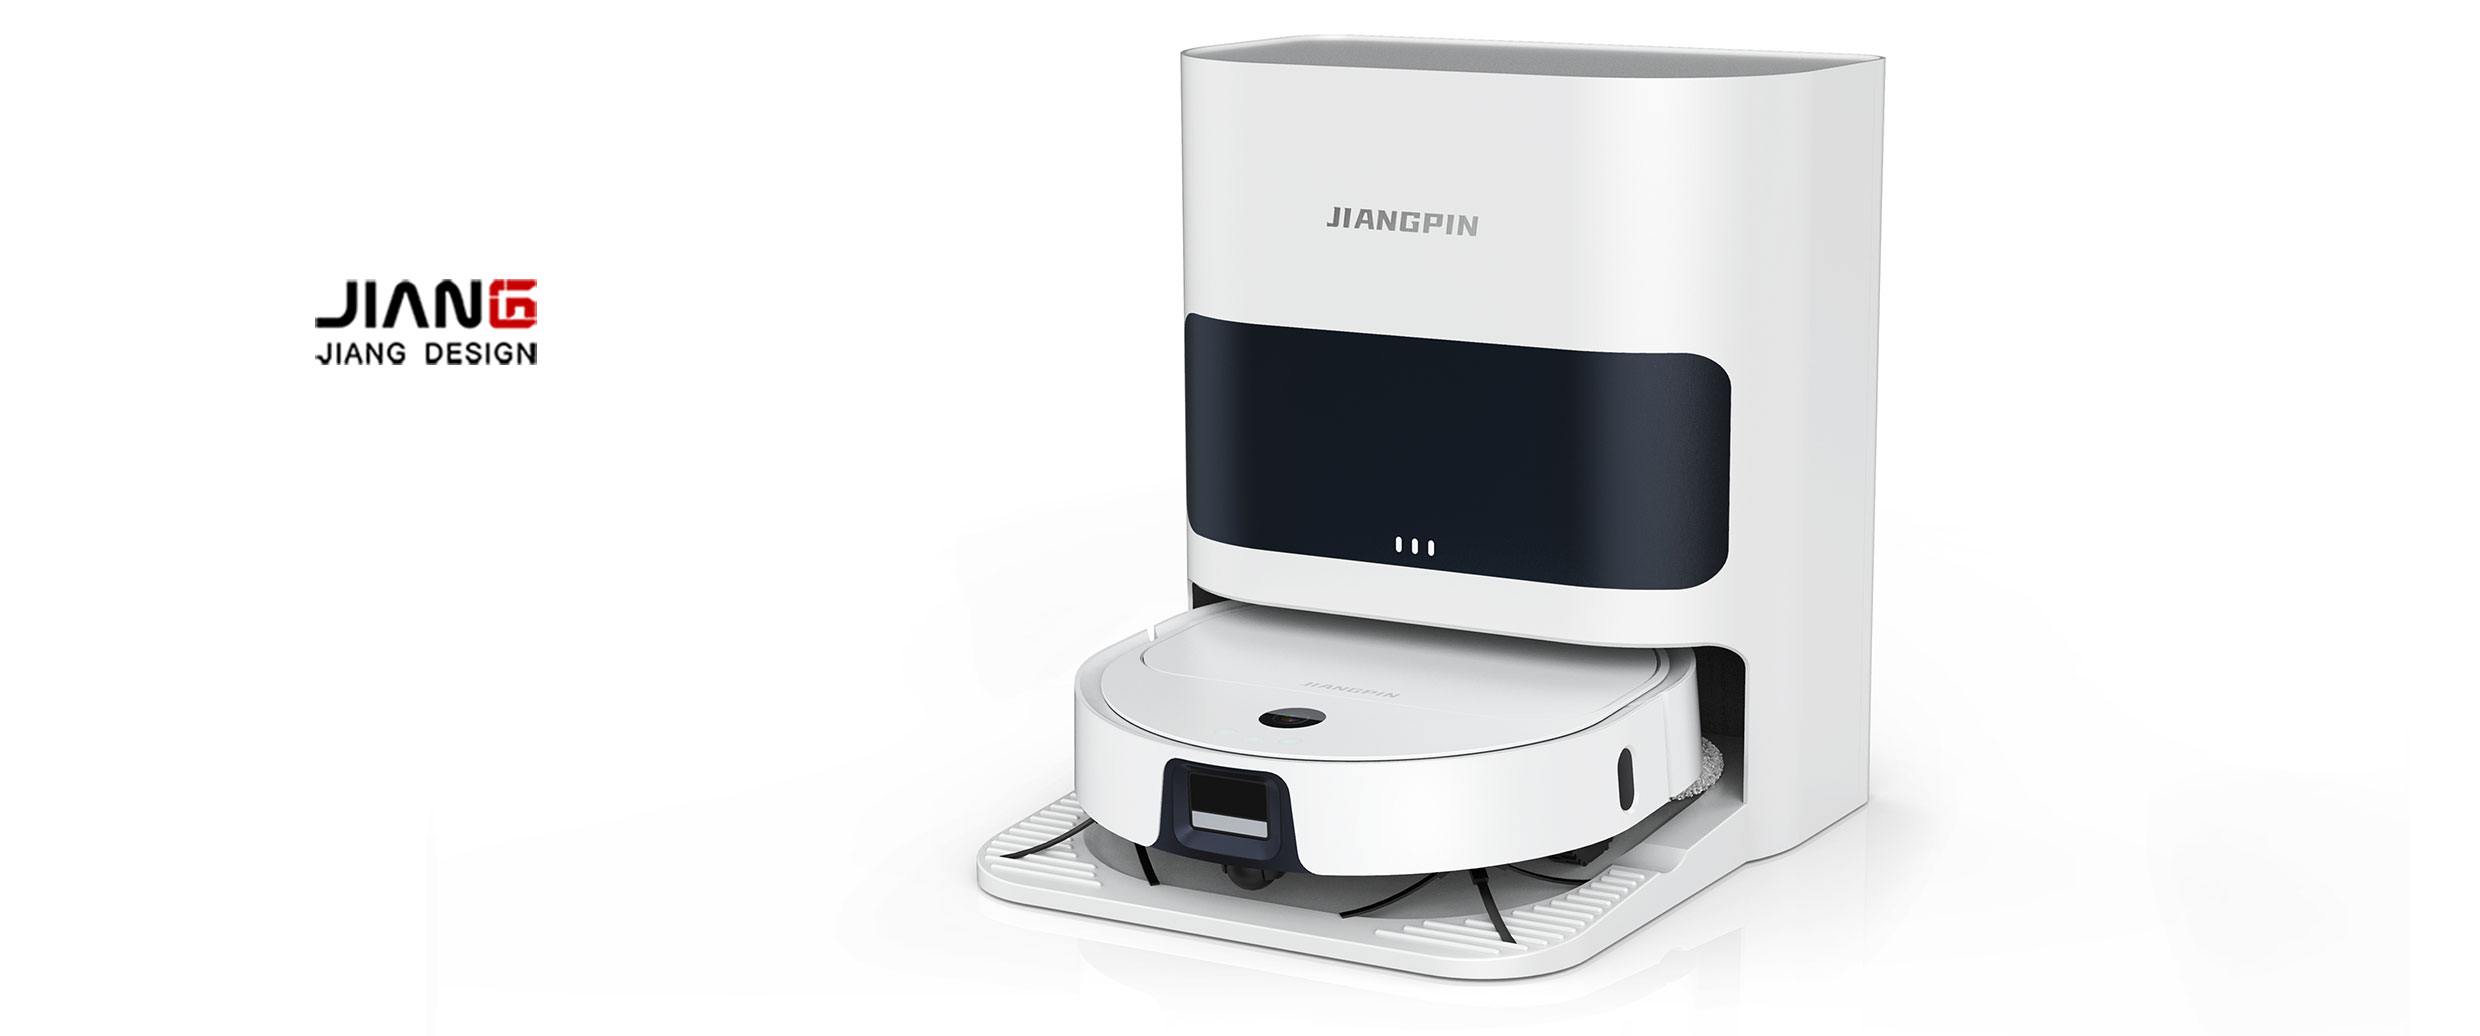
圆盘形态的第一个核心优势,来自移动与脱困逻辑。家用环境充满桌腿、沙发、低矮柜体、门槛等不规则障碍物,圆形机身支持原地自转,两个驱动轮沿直径布置,搭配前方万向轮,转向时没有棱角剐蹭风险,卡在狭小缝隙里时,原地旋转就有机会自主脱困。反观方形、D 形机身,对角线尺寸更长,转弯时机身尖角容易卡在家具之间,一旦预判失误,边角还会磕碰墙面、刮伤家具,提升卡困概率。在早期扫地机器人避障传感器精度有限的阶段,圆形依靠物理形态降低卡滞风险,是稳妥的选择;即便到了激光雷达、AI 避障普及的当下,圆形机身依然能降低导航算法的处理压力,减少救援频次,提升清扫任务的连续性。
其次,圆盘机身更适配传感器与内部组件的排布。主流扫地机器人顶部搭载激光雷达,需要 360 度无遮挡扫描环境,圆形轮廓可以给雷达预留规整的旋转空间,红外防撞、下视防跌落、沿边传感器能够沿着圆周均匀布置,信号采集更均衡,不会因为机身尖角遮挡,出现局部感知盲区。机身内部空间上,圆形腔体可以容纳风机、尘盒、水箱、电池模组,结构布局对称,重量分布均匀,行走时不容易出现单侧打滑、拖地压力不均的情况。底部的主刷、边刷模组也能依托圆周进行布置,边刷向外延展,把墙边碎屑向主刷区域收拢,形成稳定的清洁路径。
当然,圆盘形态本身也存在局限。纯圆形机身很难完全贴合 90 度墙角,天然存在边角清洁短板,这也是 D 形、方形方案出现的原因。这类造型可以更好贴紧墙角,但代价是牺牲一部分通过性,对算法、避障硬件提出更高要求。行业里的设计思路,并不是单纯在圆形和方形之间二选一,很多方案选择保留圆盘主体,通过可伸缩边刷、旋转拖布模组等结构,弥补墙角清洁短板,在脱困能力和边角清扫之间寻找平衡,而不是单纯依靠修改外轮廓去解决问题。
产品形态的取舍,正是工业设计工作里典型的权衡过程。我们团队在智能清洁类产品的设计项目中,始终遵循同样的思路:外观创意不能优先于结构、运动、生产、可靠性需求。一款产品落地,需要同步协调底盘运动机构、传感器布局、风道、电池容量、模具开模难度、装配维护成本等诸多条件。好看独特的造型固然容易吸引眼球,但如果频繁卡困、感知不稳定、模具成本偏高、良品率下降,最终会影响用户长期使用体验。优秀的工业设计,是在一堆互相矛盾的约束条件里,找到综合表现均衡的方案。
很多人把工业设计等同于外观美化,而扫地机器人这个 “圆饼” 案例,恰好可以说明设计的本质。消费者看到的是千篇一律的圆盘,背后是一代代产品在真实家居场景里试错、迭代的结果。形态从来不是设计师凭空创造的图形,而是功能、结构、环境共同塑造出来的答案。我们也持续在这类智能家用设备项目中,在基础工程框架稳定的前提下,去打磨细节质感、优化人机交互、迭代辅助清洁结构,在可靠的底层方案之上,给用户带来更好的使用感受。
匠品国际深耕工业设计十余年,在健康医疗、仪器设备、智能机器人、军工安防、智能终端等高精尖领域拥有丰富落地项目经验,提供一站式可量产工业设计解决方案。旗下匠品设计、匠品智造双向联动,设计加工一体赋能,欢迎有工业设计需求的客户免费咨询。