

矿井里粉尘弥漫、潮湿落石;机房密闭狭小、布线密集;管道空间狭窄,常有积水和磕碰。这些场景是巡检机器人的真实战场,也是对它最残酷的考验。不少研发团队把重心放在运动与检测功能上,却低估了外壳防护的重要性 —— 结果设备一上线,就因进水、进尘、磕碰损坏而频繁宕机。
在恶劣工况下,巡检机器人的外观设计绝不只是一层好看的外壳,而是一套围绕防尘防水、减重、便携、抗冲击展开的系统性防护设计。
恶劣工况,先定设计约束
矿井、机房、管道三类场景要求各不相同:矿井重粉尘与潮湿,机房空间狭小密闭,管道狭窄且伴随积水磕碰。它们的共同点是 —— 都对设备体积、重量提出苛刻要求。
这就带来一个设计矛盾:防护要强,壳体就容易厚重笨重;但整机一旦过重,移动、通行、续航都会受影响。工业设计的任务,正是在有限空间里,把防护性能、轻量化与可移动性统筹起来。
四大核心设计思路
防尘防水设计。壳体分面、接缝结构经过精心规划,密封槽位置合理布置;接口、屏幕、按键区域采用密封结构配合。外形上尽量减少平面凹槽,引导粉尘与液体自然外流,避免积灰积水;CMF 选型上选用耐油污、耐腐蚀材质,匹配对应的 IP 防护等级要求。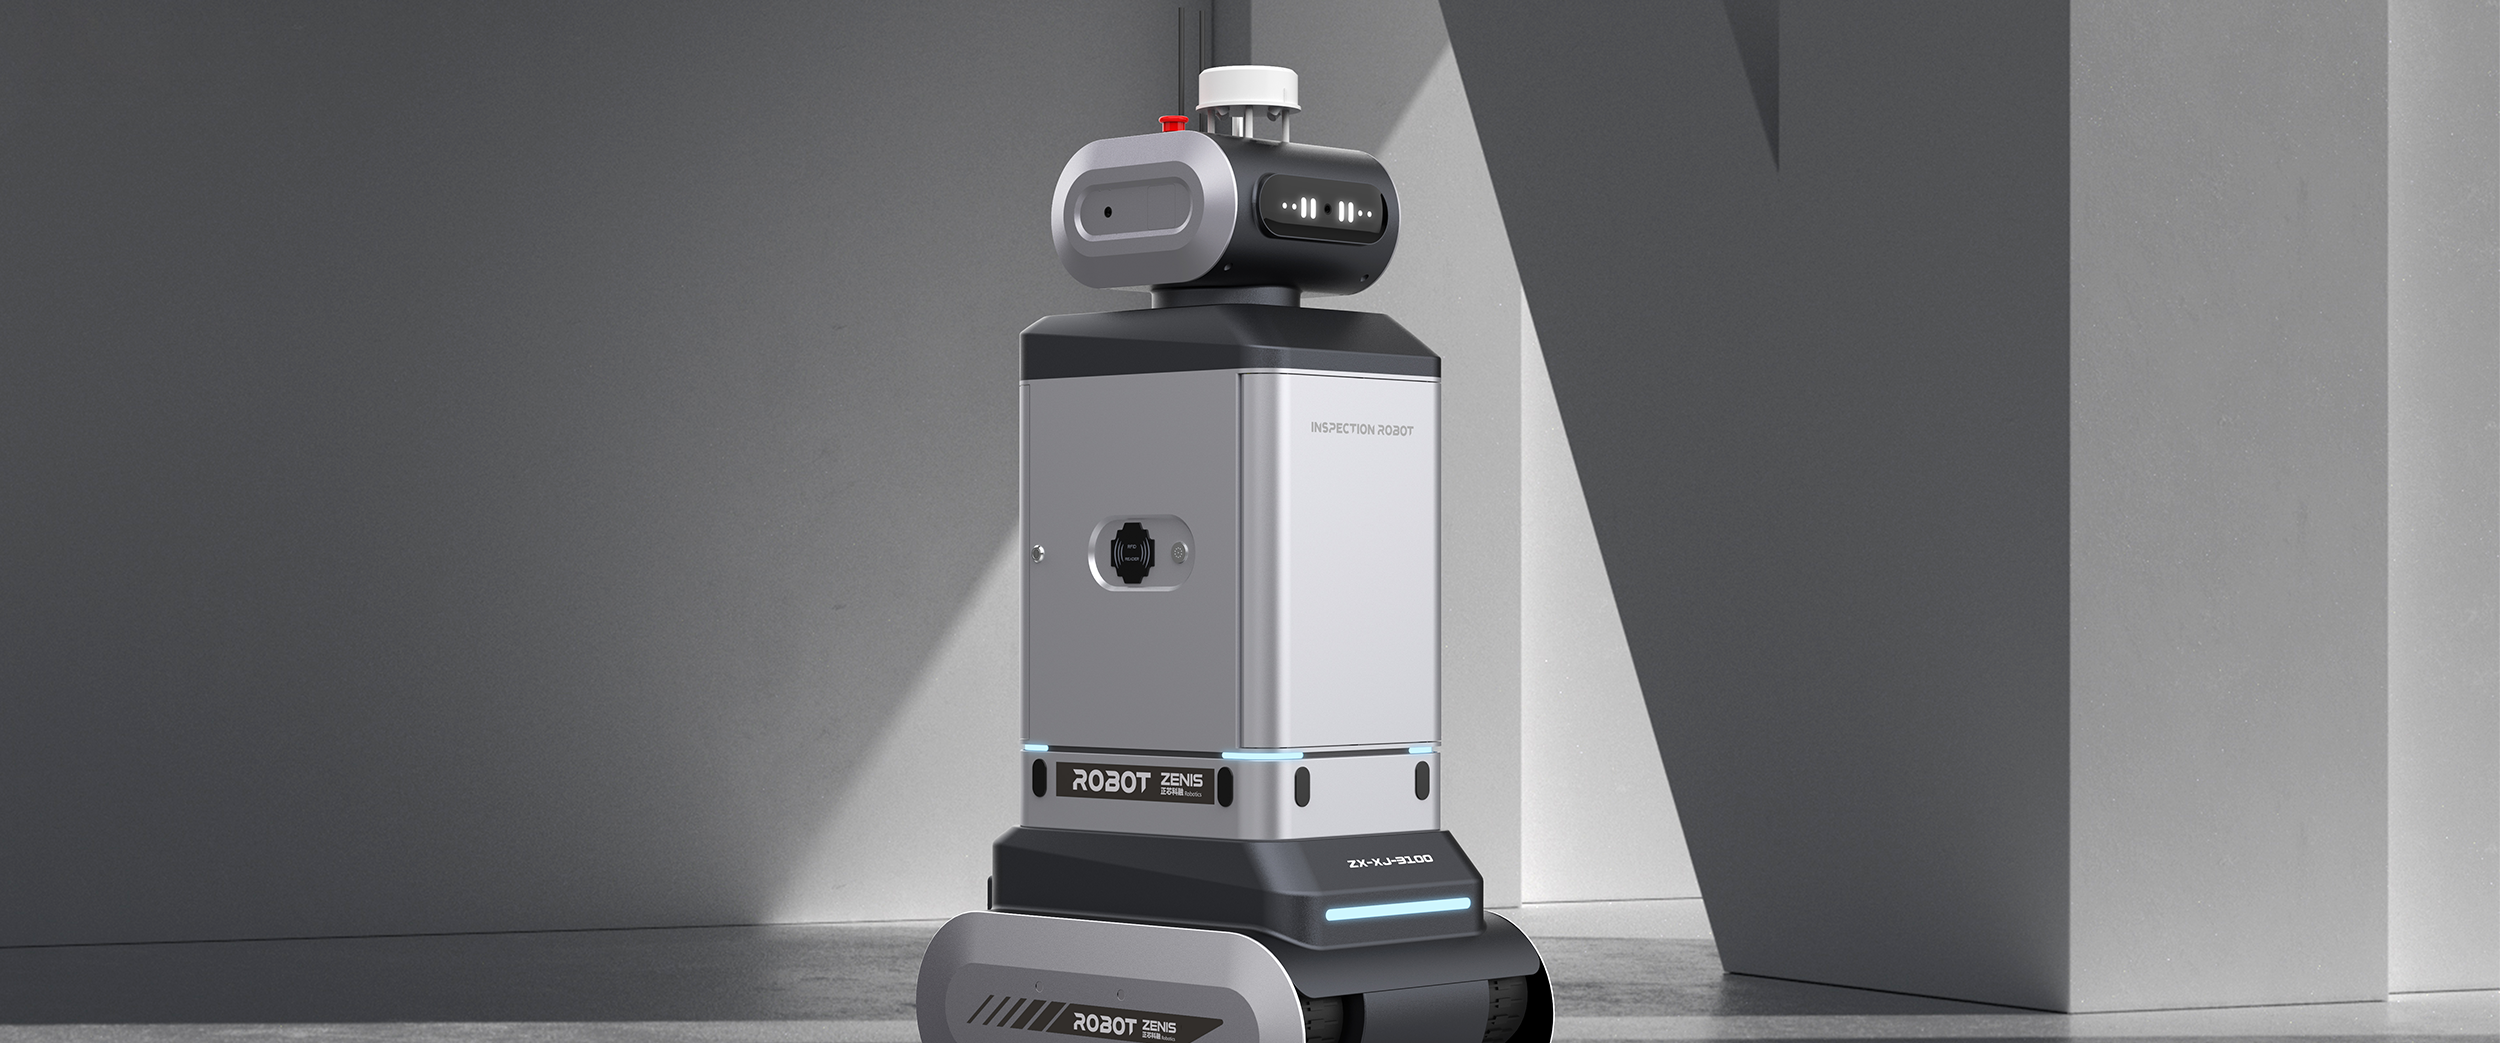
减重设计。对壳体进行结构优化,非受力区域做减薄与内部镂空,保持外观完整的同时削减重量;壳体分件方案优化,选用高强度轻量化材料。整机自重降下来,行走负载随之降低,续航也得到提升。
便携设计。在壳体外观上集成可靠提手与吊装结构,不额外增加突出零件;整机外轮廓适配管道与机房通道,缩小外形尺寸,方便转运、下放与回收 —— 让设备在狭小工业环境里真正 “进得去、拿得动”。
抗冲击设计。壳体转角采用圆弧或防撞包边造型,避免尖角;易磕碰区域加厚,增设缓冲防护结构;结合材料选型吸收撞击冲击力,保护内部传感器与电路板,把碰撞带来的损坏风险降到最低。
外观与防护,离不开跨专业协同
防护设计不是工业设计单打独斗能完成的。前期要和结构、电控团队确认元器件布局与防护等级指标,在概念与建模阶段同步校核壳体空间,手板阶段实测外观防护、重量与防撞效果,再配合结构工程师完成密封与强度测试的迭代优化。
这里也有清晰的分工边界:工业设计负责外观造型、壳体外形方案、CMF 选型与防护外形协同优化;而 IP 密封结构的详细计算、材料力学强度仿真、动力与传感系统开发,则属于结构与电控团队的范畴。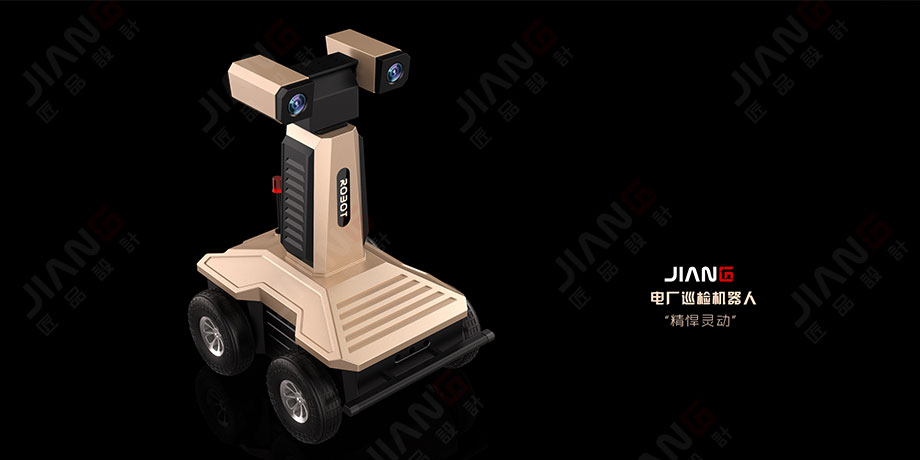
正因为设计早期介入、与研发团队协同推进,才避免壳体在项目后期反复修改,把试错成本真正降下来。
回到开头:对矿井、机房、管道里的巡检机器人来说,外壳就是设备的第一道防护屏障。防尘防水、减重、便携、抗冲击,四者缺一不可,共同决定一台设备在现场能稳定作业多久。
功能是巡检机器人的核心,但可靠的壳体防护,才是它能在恶劣工况下落地的前提。好的工业设计,正是让这台机器人在粉尘、积水和碰撞里,依然稳定可靠地完成每一次巡检。
匠品国际深耕工业设计十余年,在健康医疗、仪器设备、智能机器人、军工安防、智能终端等高精尖领域拥有丰富落地项目经验,提供一站式可量产工业设计解决方案。旗下匠品设计、匠品智造双向联动,设计加工一体赋能,欢迎有工业设计需求的客户免费咨询。